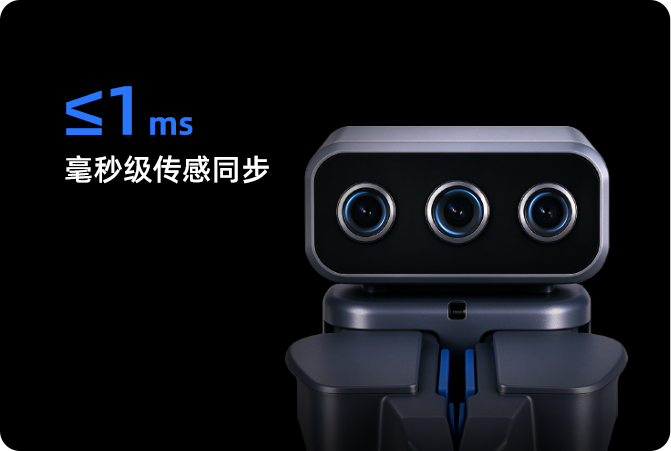
毫秒级传感同步
≤1ms

扫码查看移动端
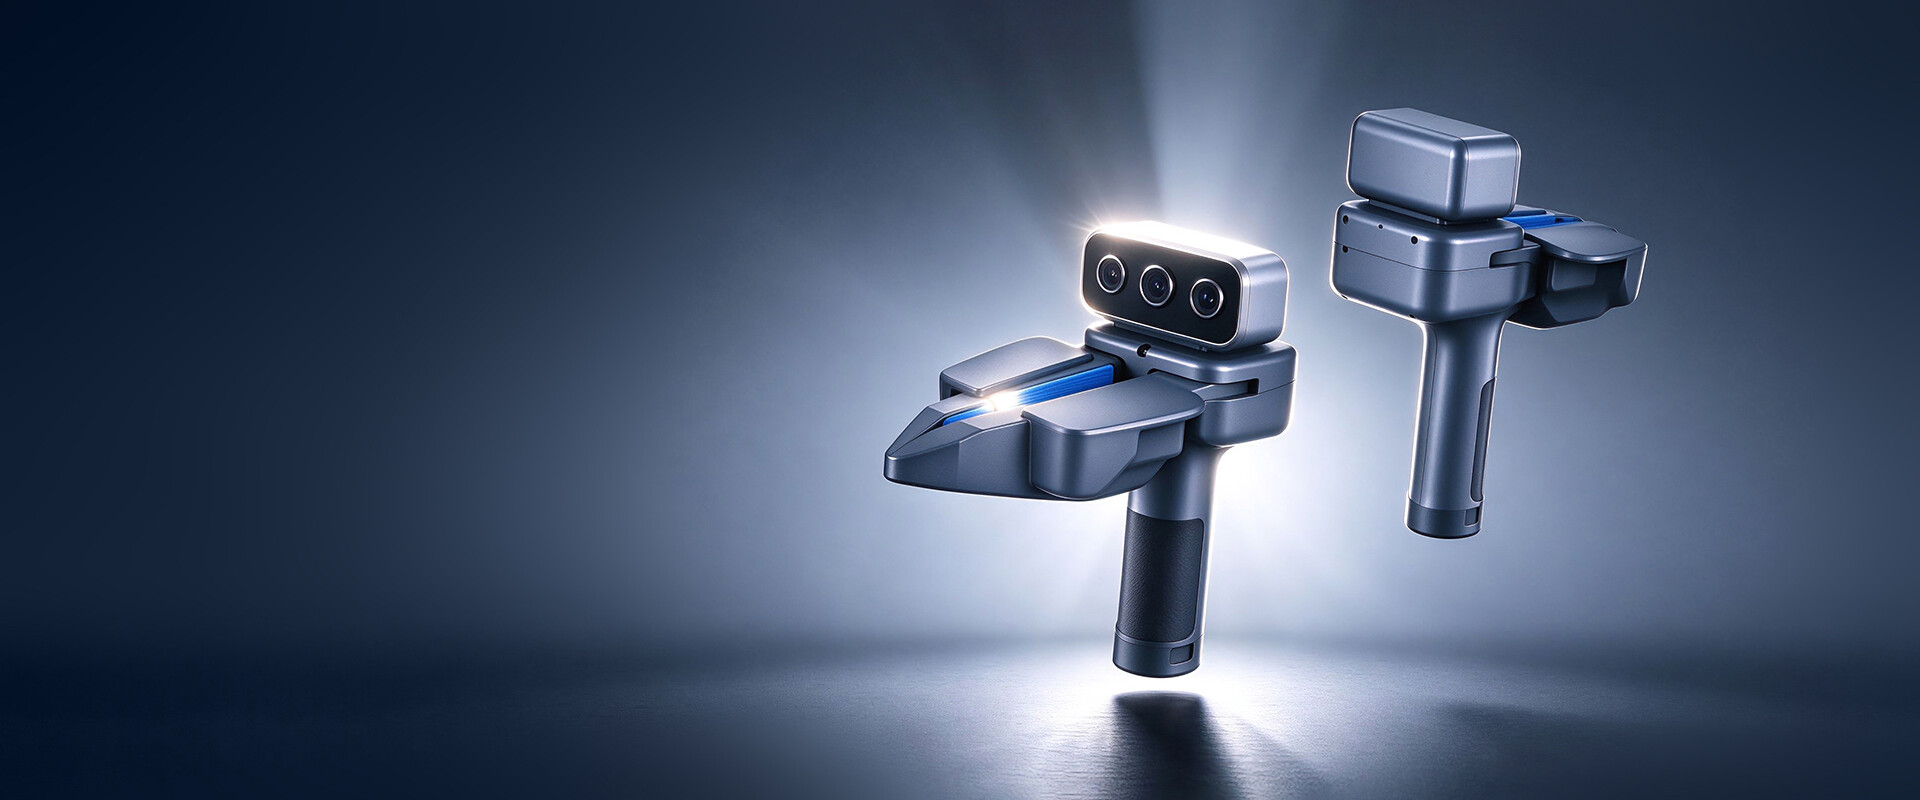
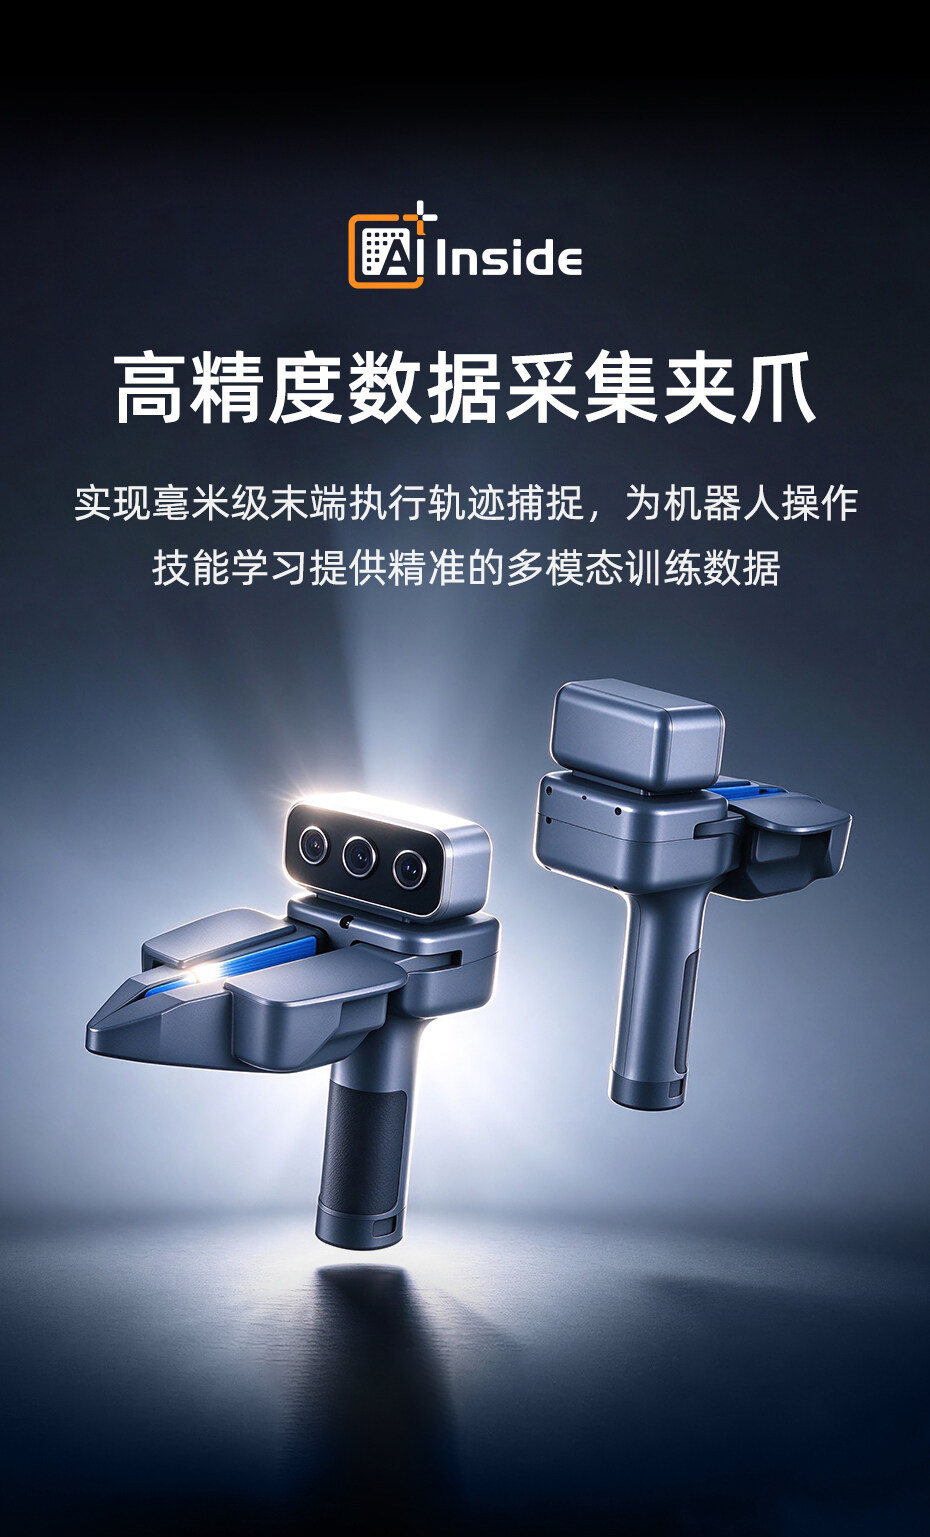
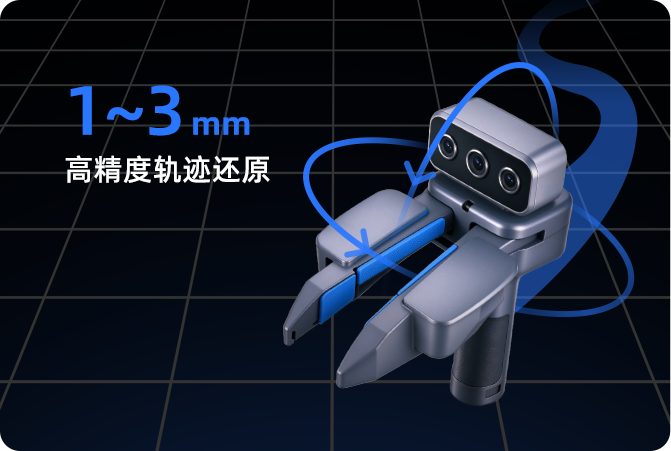
实现毫米级末端执行轨迹捕捉,
为机器人操作技能学习提供精准的多模态训练数据

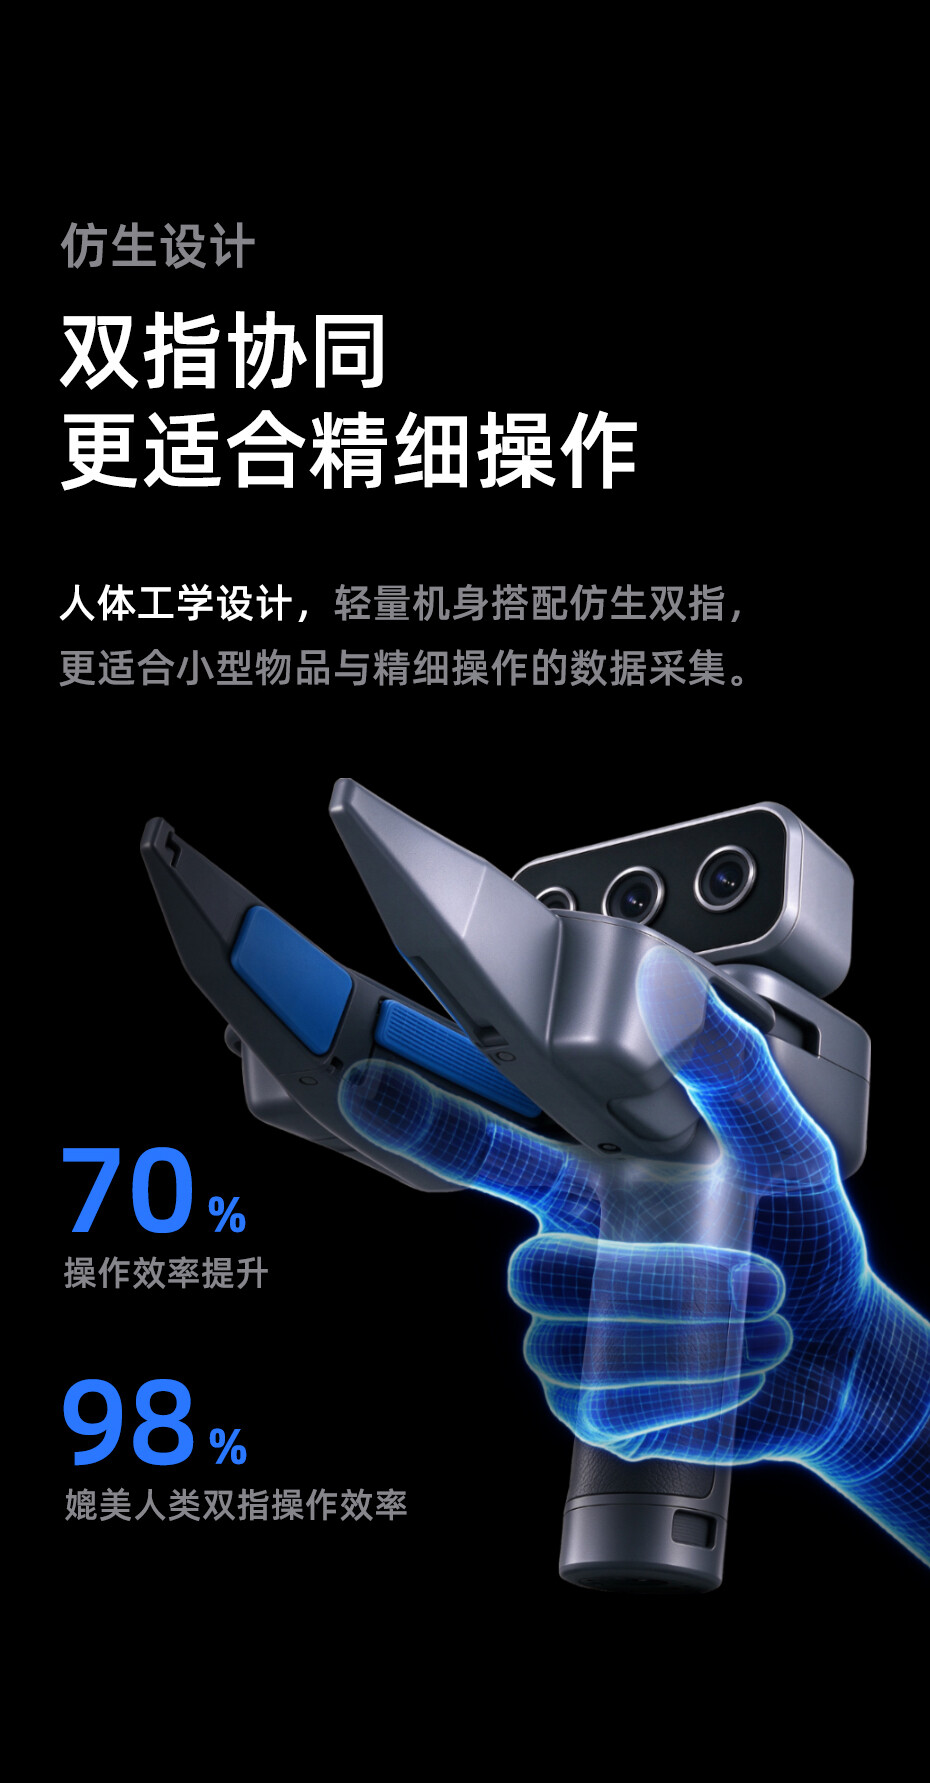
仿生设计
人体工学设计,轻量机身搭配仿生双指,
更适合小型物品与精细操作的数据采集。
时空同步
硬件级时间戳 × 统一时间基准,多源传感数据统一时间轴,确保不同数据流精准对应。
≤1ms
1~3mm
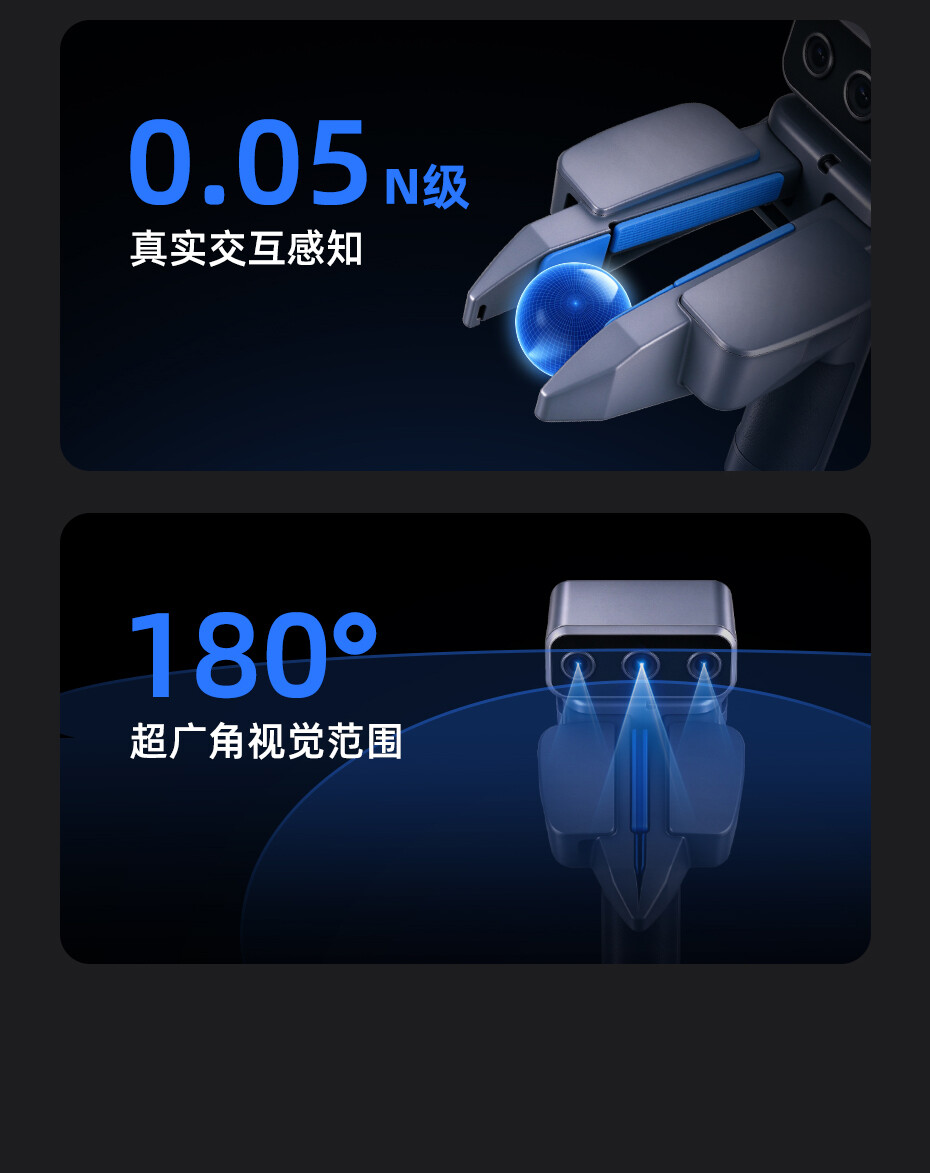
0.05N级
180°
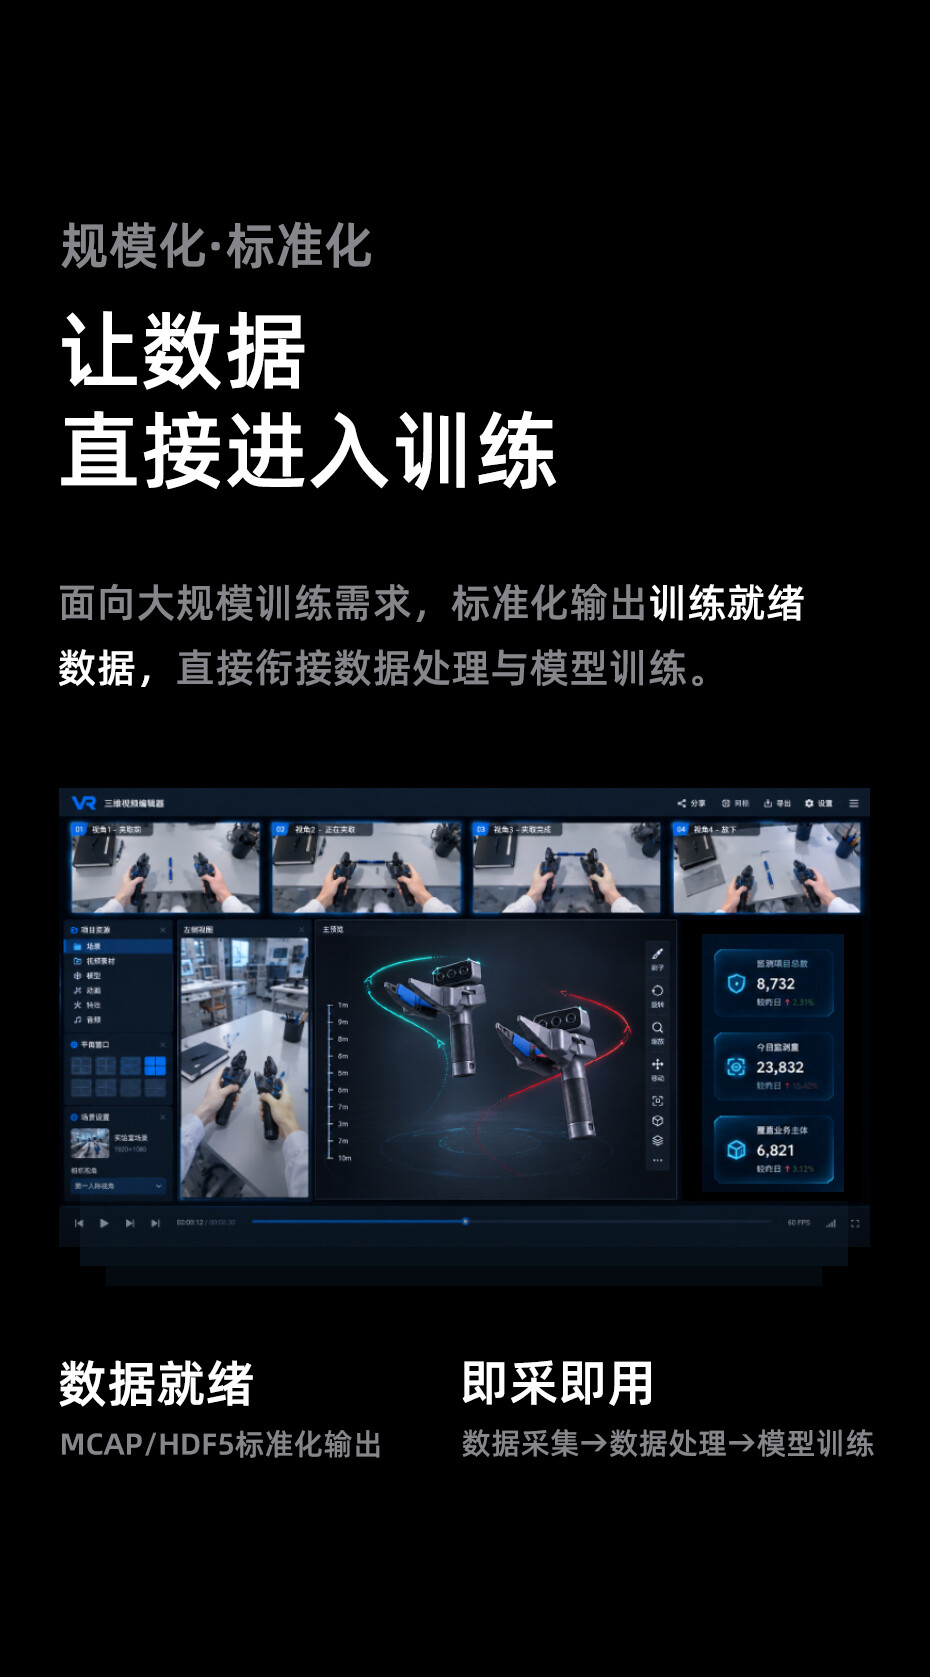
规模化·标准化
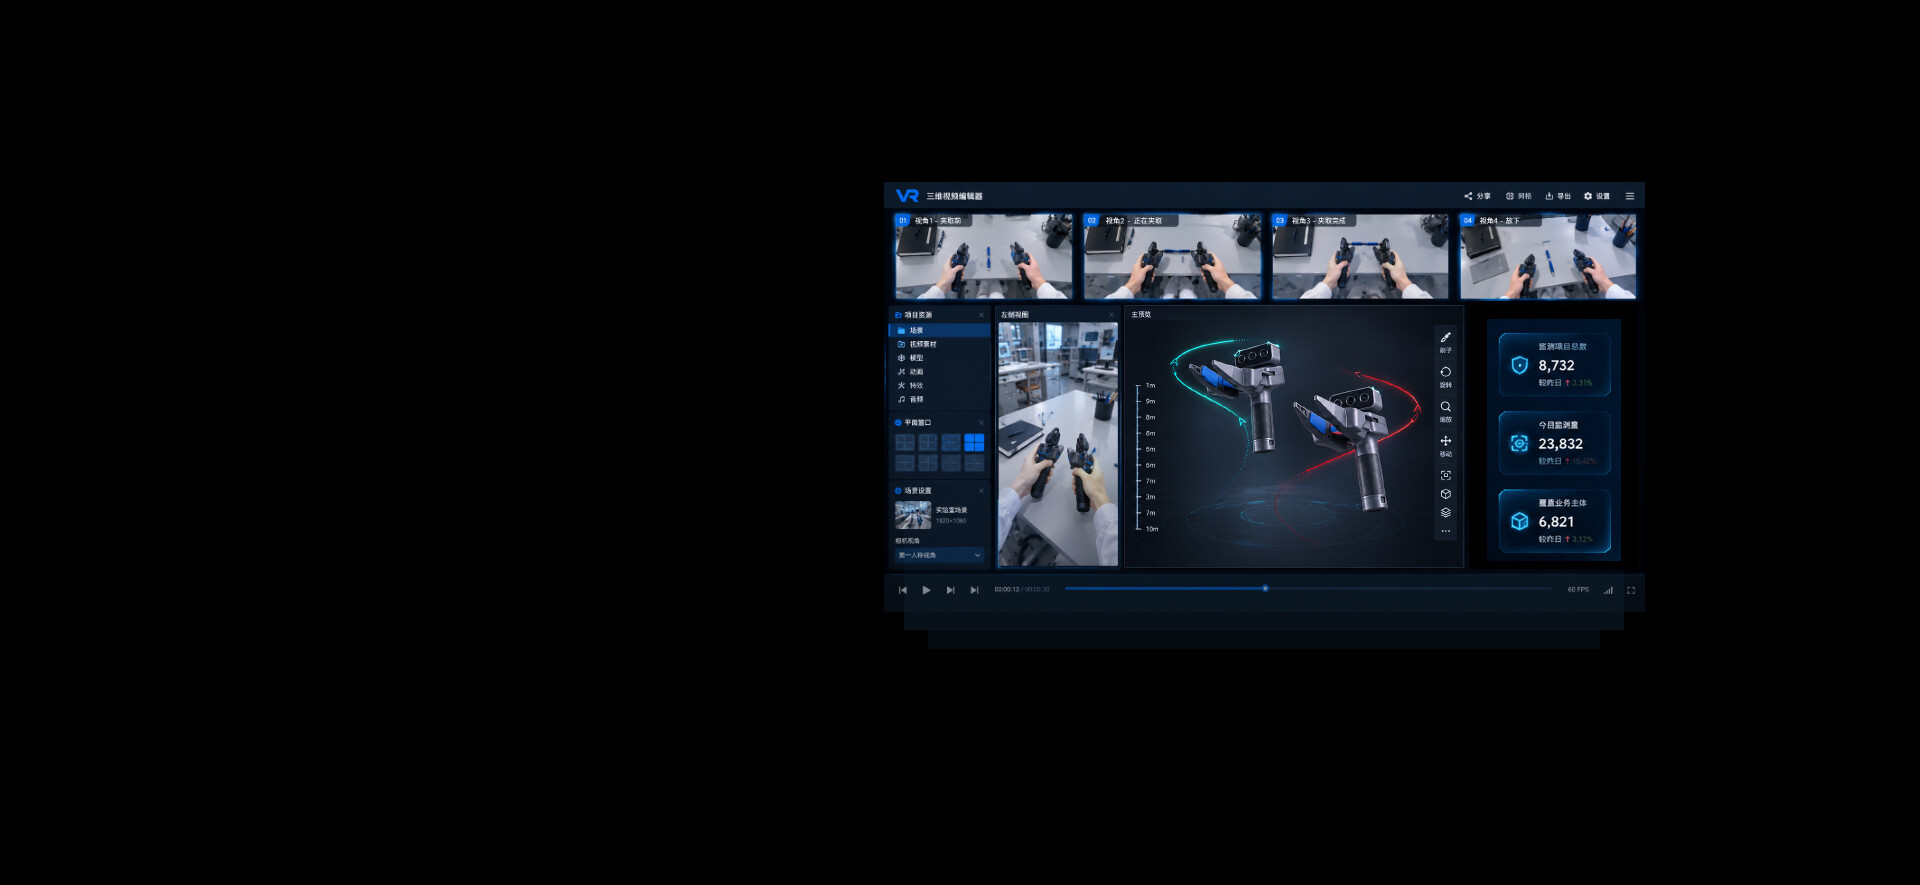
面向大规模训练需求,标准化输出训练就绪数据,
直接衔接数据处理与模型训练。
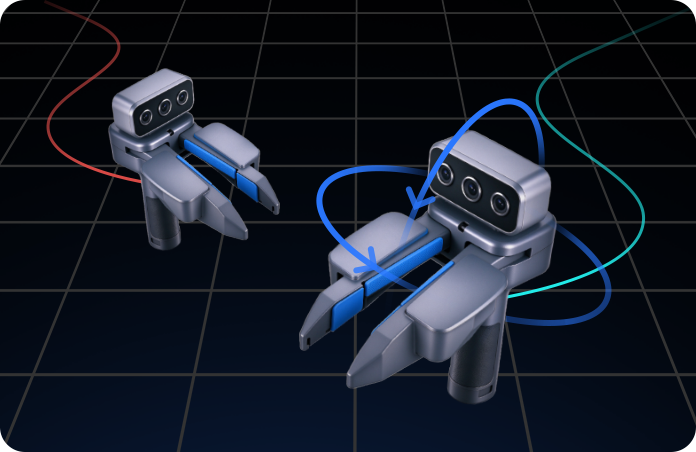
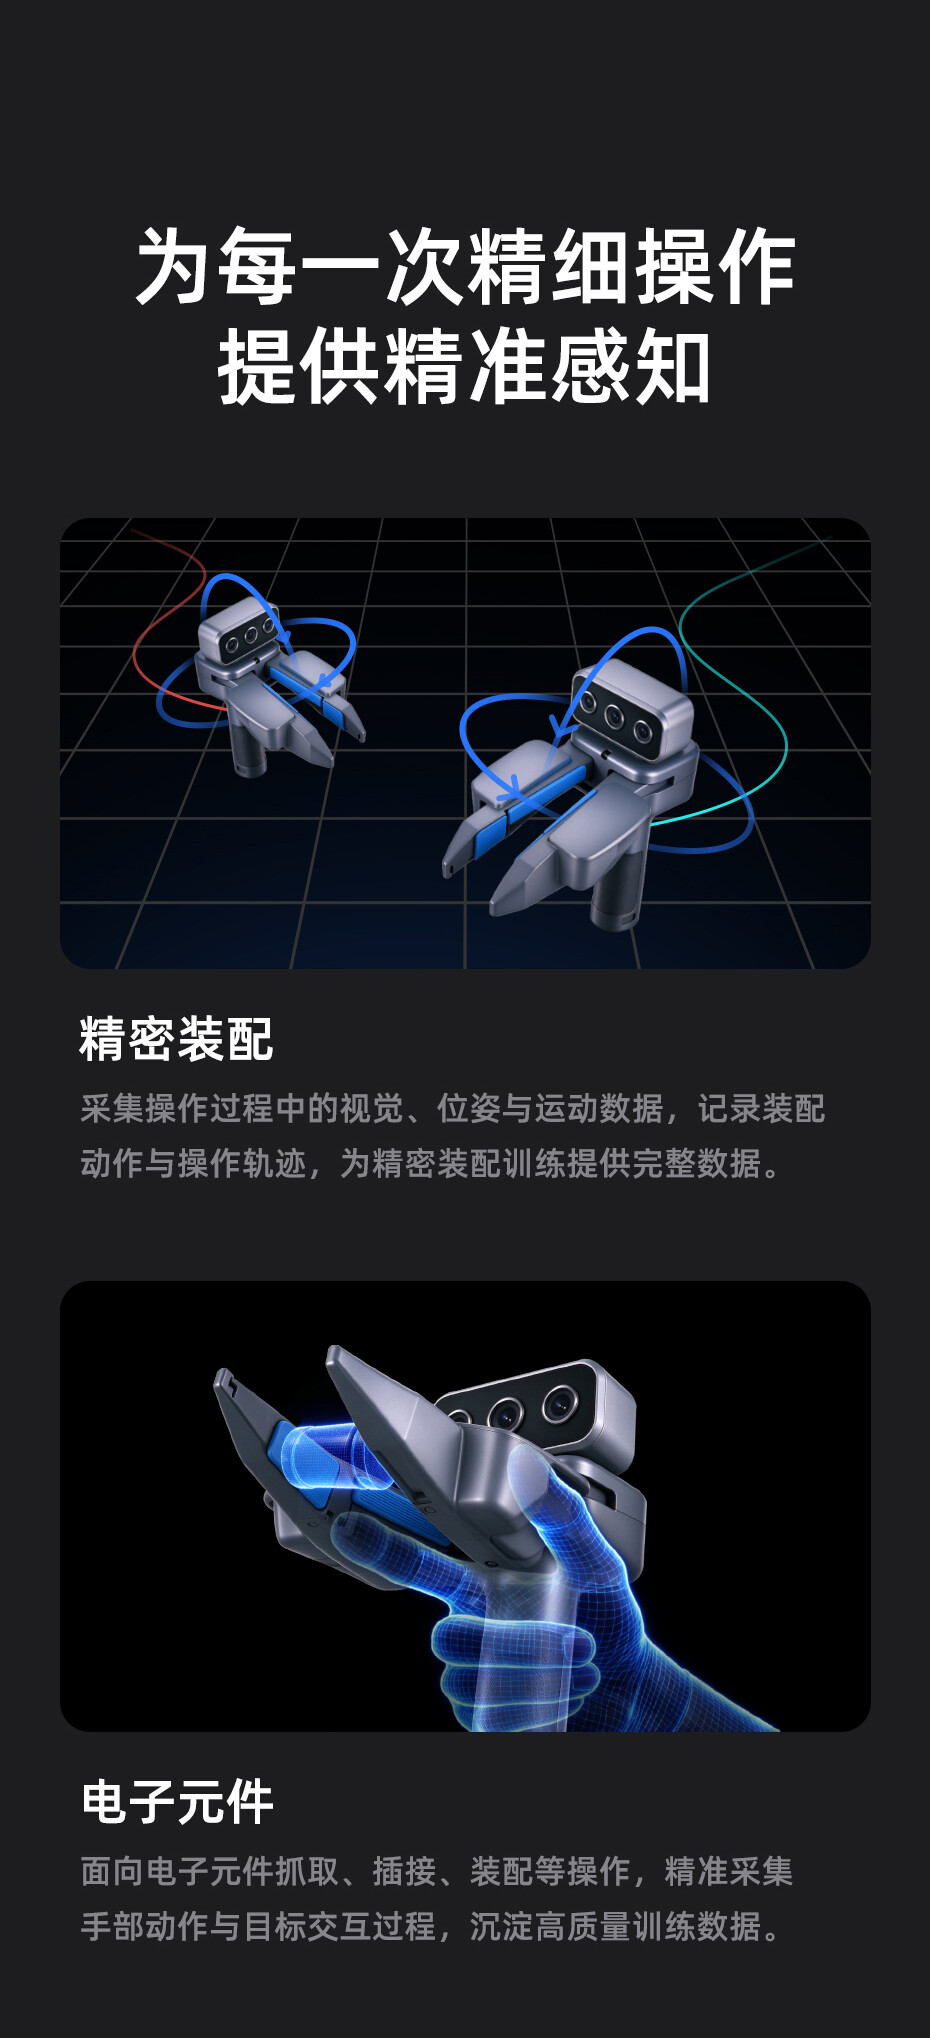
采集操作过程中的视觉、位姿与运动数据,记录装配动作与操作轨迹,为精密装配训练提供完整数据。
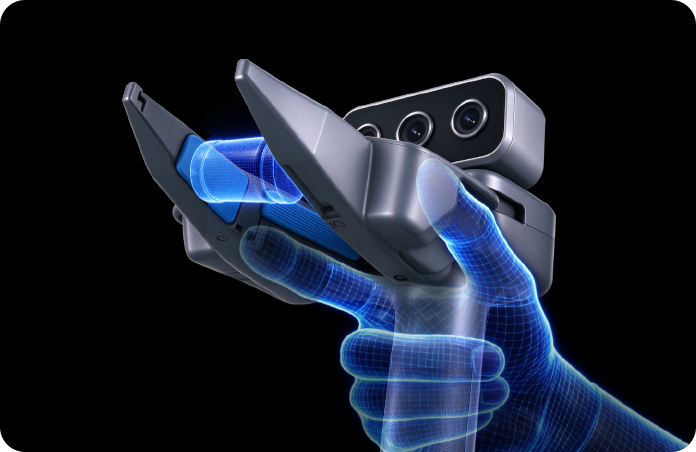
面向电子元件抓取、插接、装配等操作,精准采集手部动作与目标交互过程,沉淀高质量训练数据。
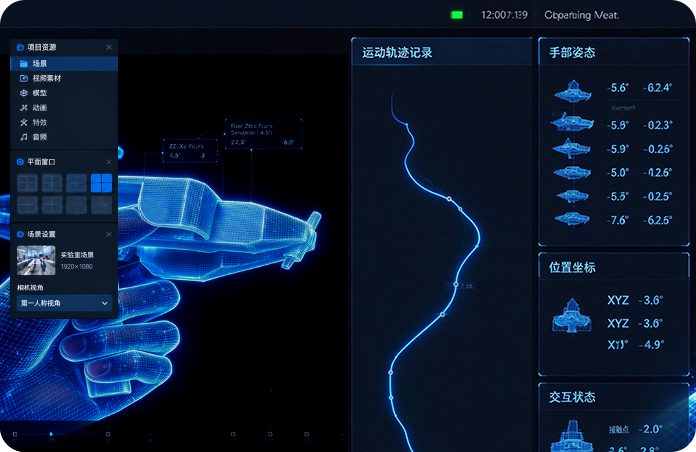
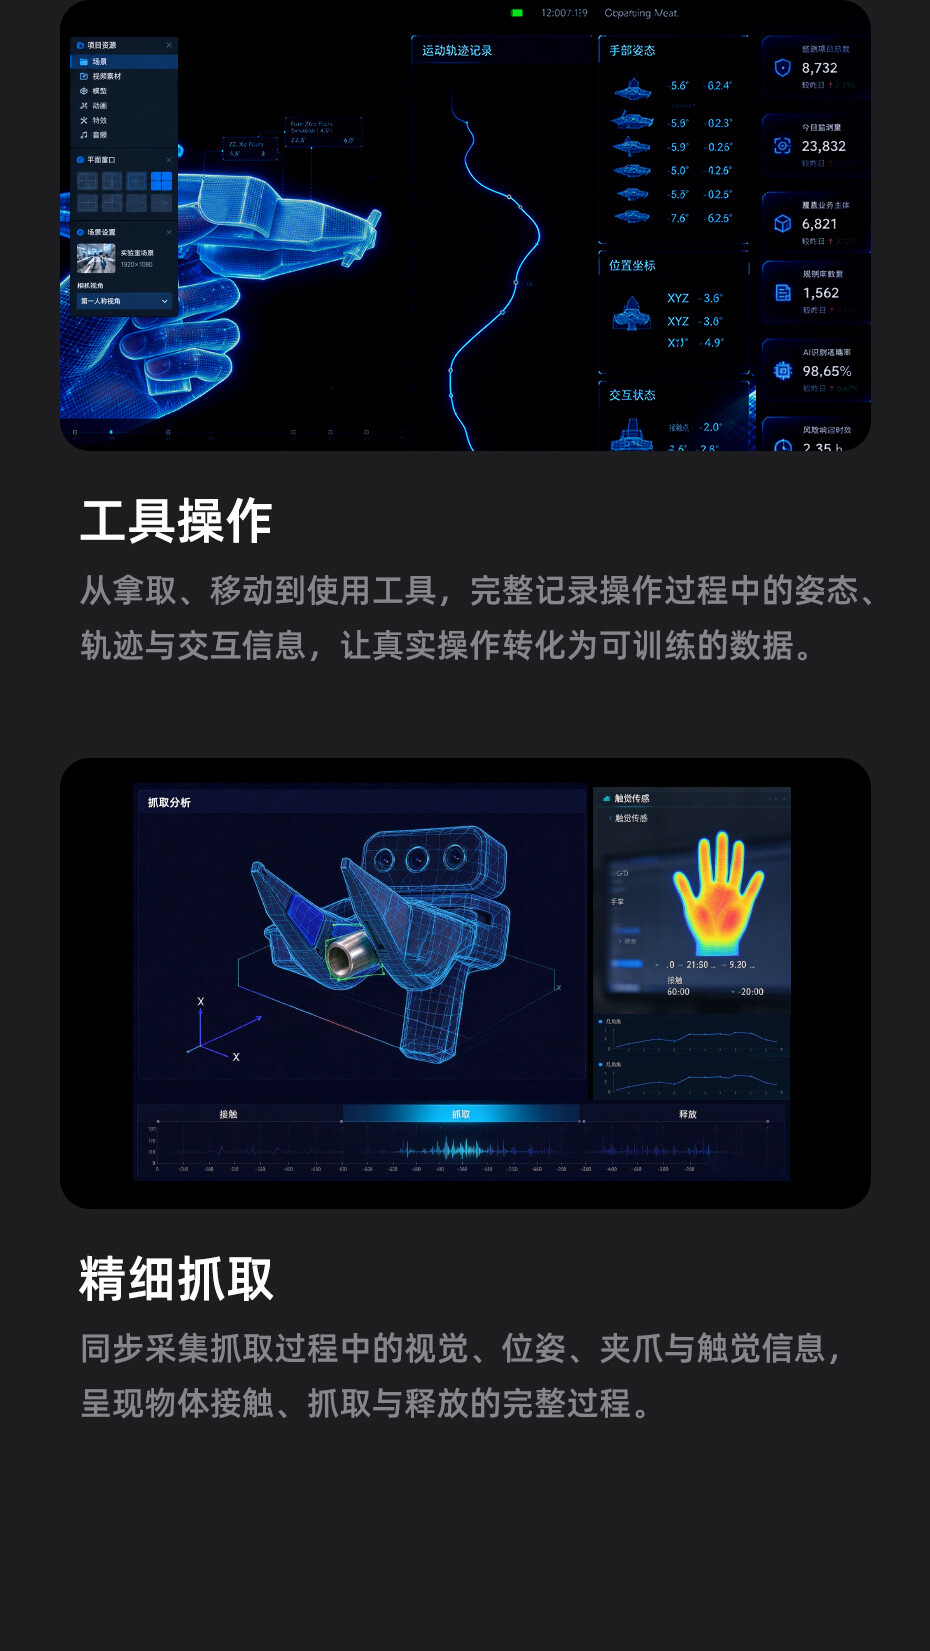
从拿取、移动到使用工具,完整记录操作过程中的姿态、轨迹与交互信息,让真实操作转化为可训练的数据。
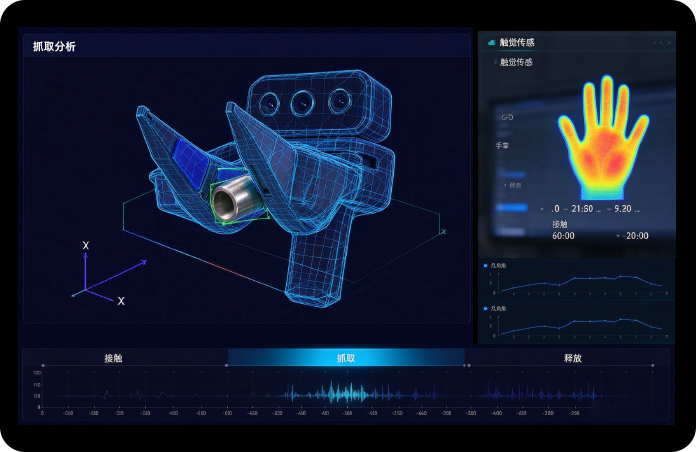
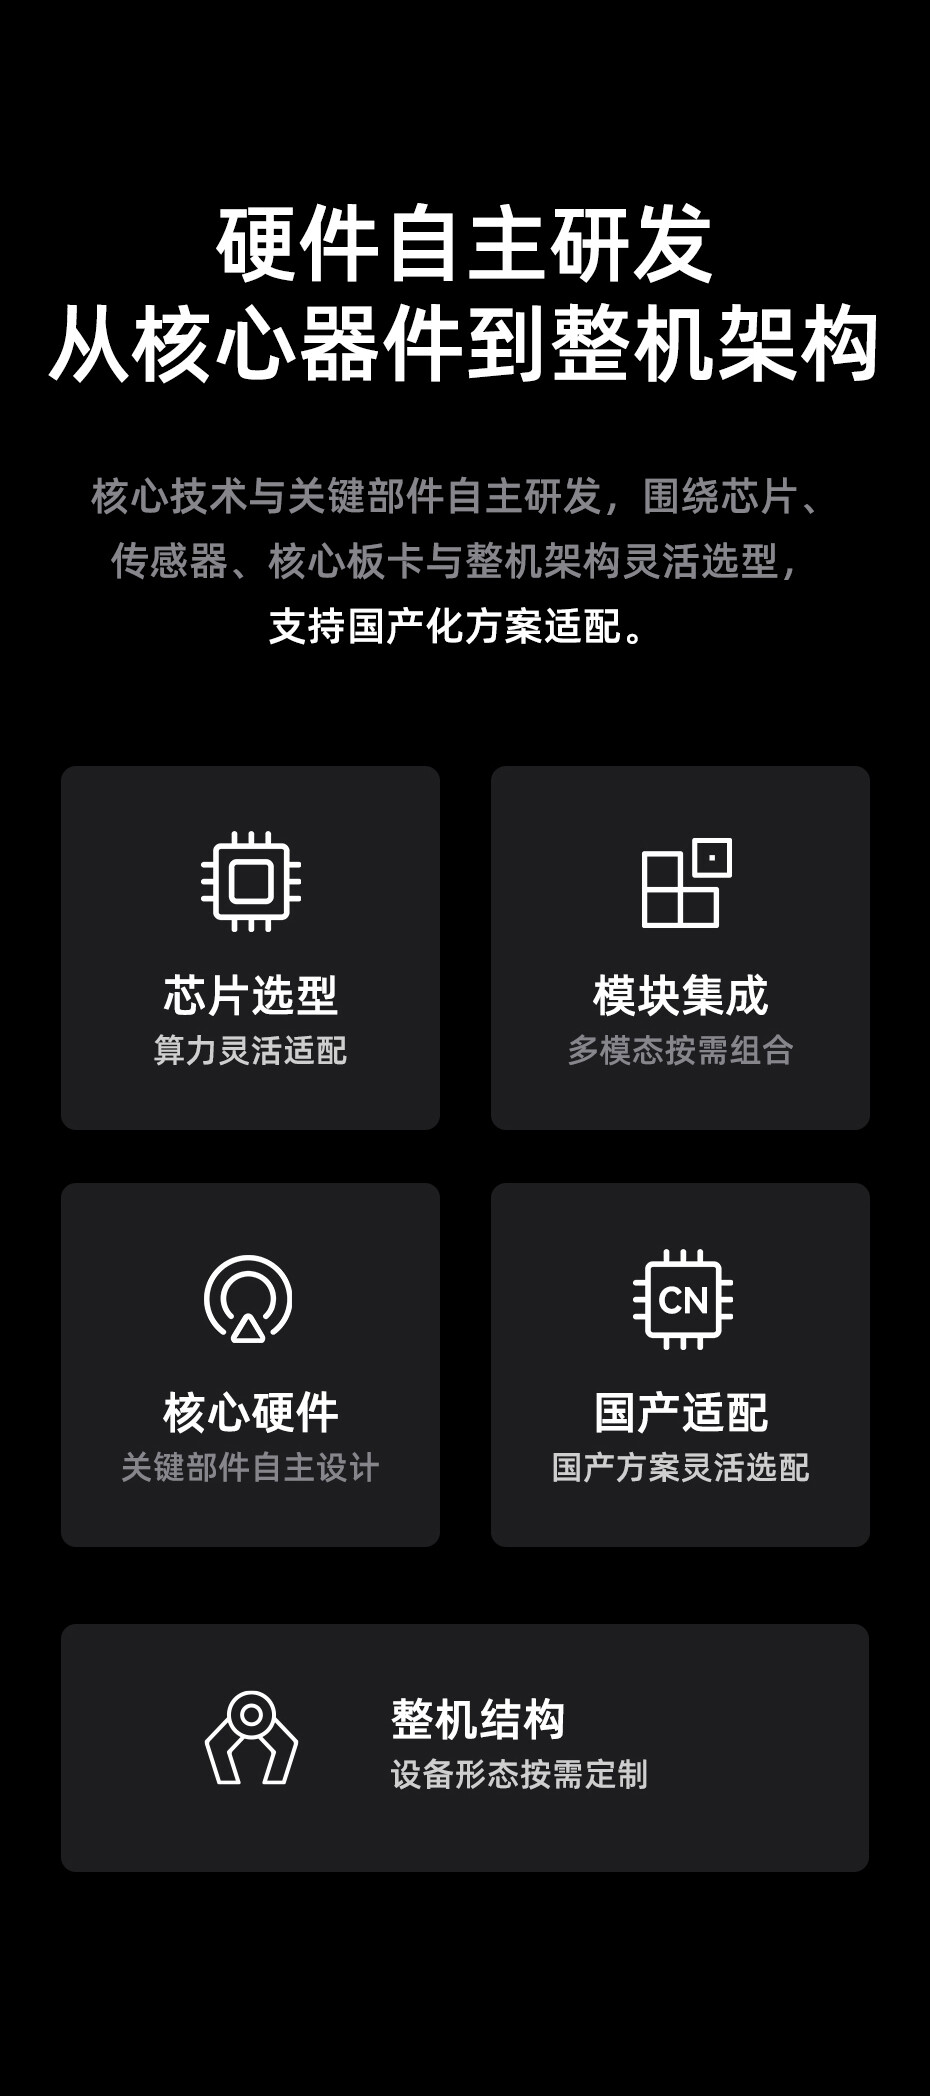
同步采集抓取过程中的视觉、位姿、夹爪与触觉信息,呈现物体接触、抓取与释放的完整过程。
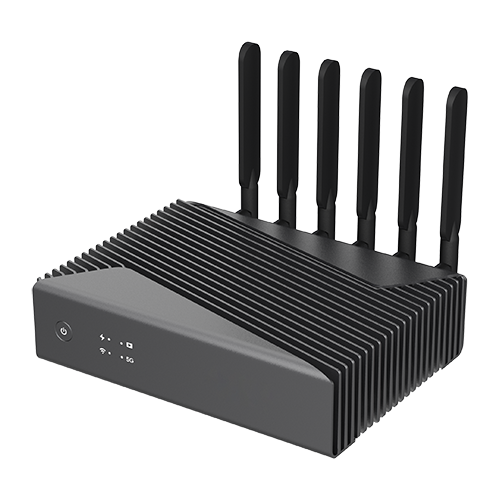
核心技术与关键部件自主研发,围绕芯片、传感器、核心板卡与整机架构灵活选型,
支持国产化方案适配。

算力灵活适配

多模态按需组合

关键部件自主设计

国产方案灵活选配

设备形态按需定制
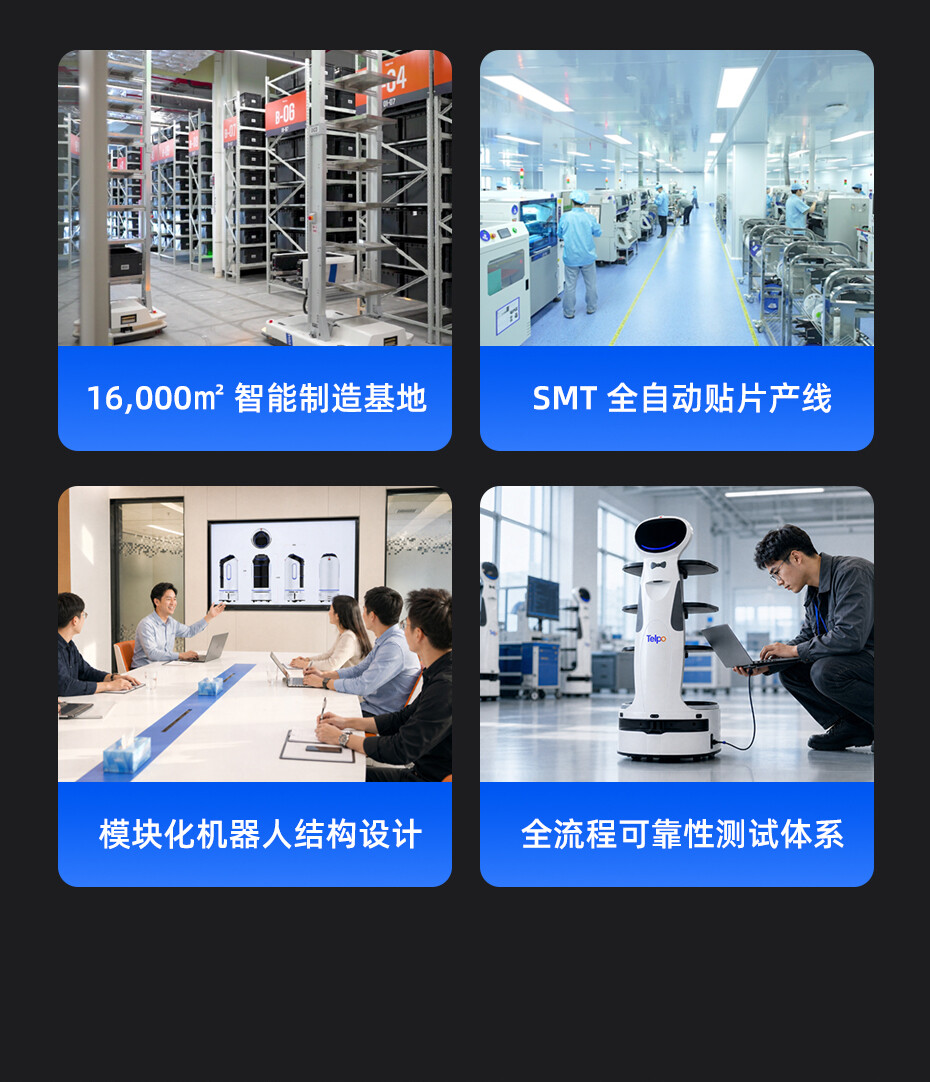
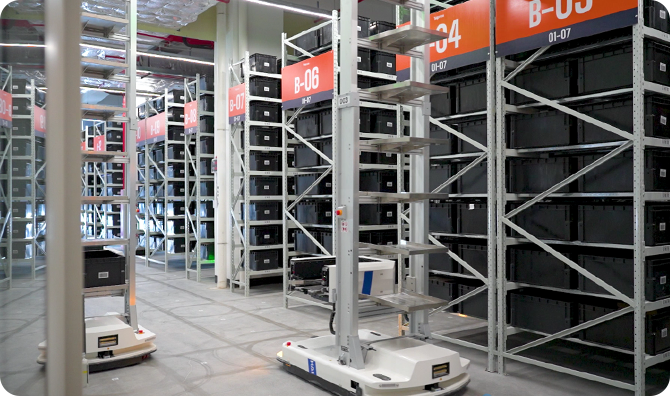
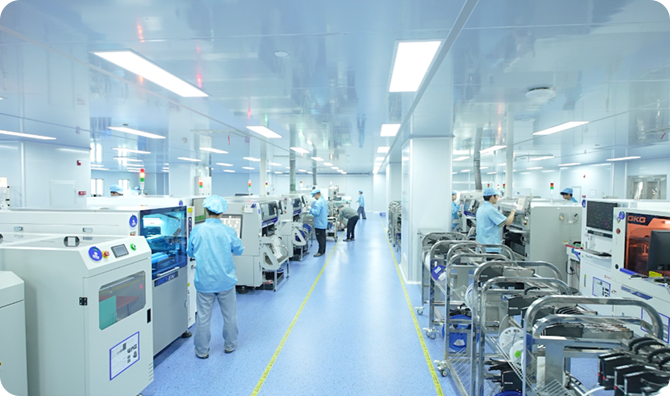
精密制造+模块化设计+工业级品控体系
从研发打样到生产交付,建立完整质量控制链
跌落/高低温/长时间运行/负载测试全面验证
从单台产品到批量交付,保持稳定的产品品质
从产品交付到长期使用,提供开放、可扩展的硬件,
让数据采集硬件持续适配业务需求。

全生命周期
技术服务支持

OTA远程升级与
功能持续迭代

SDK/API
二次开发开放体系

行业应用
快速适配能力
FAQ
为您解答关于产品的常见疑问
机器人数据采集设备用于记录真实操作中的动作轨迹、视觉信息与接触交互,为具身智能模型和机器人操作技能学习提供训练数据。本设备采用轻量化仿生双指设计,适用于精密装配、电子元件抓取与插接、工具操作及精细抓取等数据采集场景。
本设备支持视觉、位姿、运动轨迹、夹爪及触觉等多模态数据采集,记录物体接触、抓取、移动与释放的完整过程。多种数据共同描述操作动作与交互状态,为机器人训练数据集构建和操作过程分析提供基础。
本设备通过硬件级时间戳与统一时间基准,将多源传感数据对齐至同一时间轴,支持≤1 ms传感同步。多传感器时间同步有助于准确对应视觉画面、运动轨迹与接触信息,提高具身智能多模态训练数据的一致性。
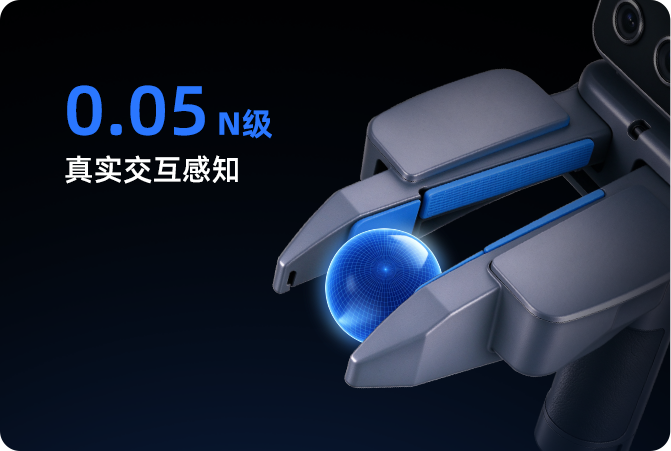
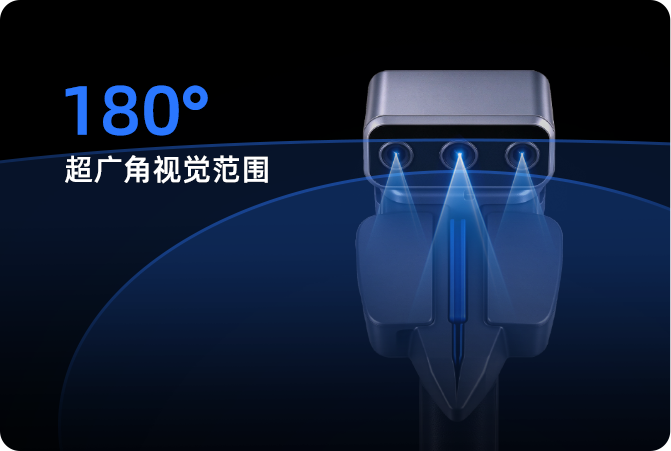
本设备支持1~3 mm末端执行轨迹还原与0.05 N级交互感知,并配备180°超广角视觉,可用于记录精细操作中的位置变化、运动过程与接触信息,为机器人精细操作训练提供数据支持。
本设备支持MCAP/HDF5标准化数据输出,便于衔接数据解析、清洗、标注与训练集构建。标准化的机器人训练数据可接入后续数据处理与模型训练流程,支持具身智能项目开展规模化数据采集与管理。
本设备支持围绕芯片选型、多模态传感模块、核心硬件与整机结构进行方案适配,并可按项目需求选配国产化方案。开放、可扩展的硬件设计,可满足不同机器人数据采集场景的配置需求,并支持后续功能扩展与持续迭代。